Alcune applicazioni richiedono l’uso di componenti dell’automazione con interfaccia di controllo diversa da quella del bus EtherCAT.
Per questo, ISAC offre dei moduli gateway per la connessione con altri bus o per l’implementazione di interfacce fisiche.
Questi moduli offrono l’interfaccia per bus Mechatrolink di Yaskawa, CANopen. Inoltre, implementano il sistema di comando e di misura per servo azionamenti con impostazione della velocità proporzionale al segnale analogico in ingresso e retroazione con encoder TTL o interfaccia SSI.
Infine, implementano il sistema di comando e di misura per servo azionamenti con impostazione della posizione tramite generazione di segnale impulsi e direzione in ingresso e retroazione con encoder TTL o interfaccia SSI.
I moduli implementano l’interfaccia fisica e contengono il minimo possibile dell’intelligenza a bordo per massimizzare l’efficienza e l’aggiornamento. Il software in esecuzione nell’unità centrale implementa tutti i protocolli di comunicazione in modo da sincronizzare le azioni tra i bus e centralizzare i parametri di configurazione.
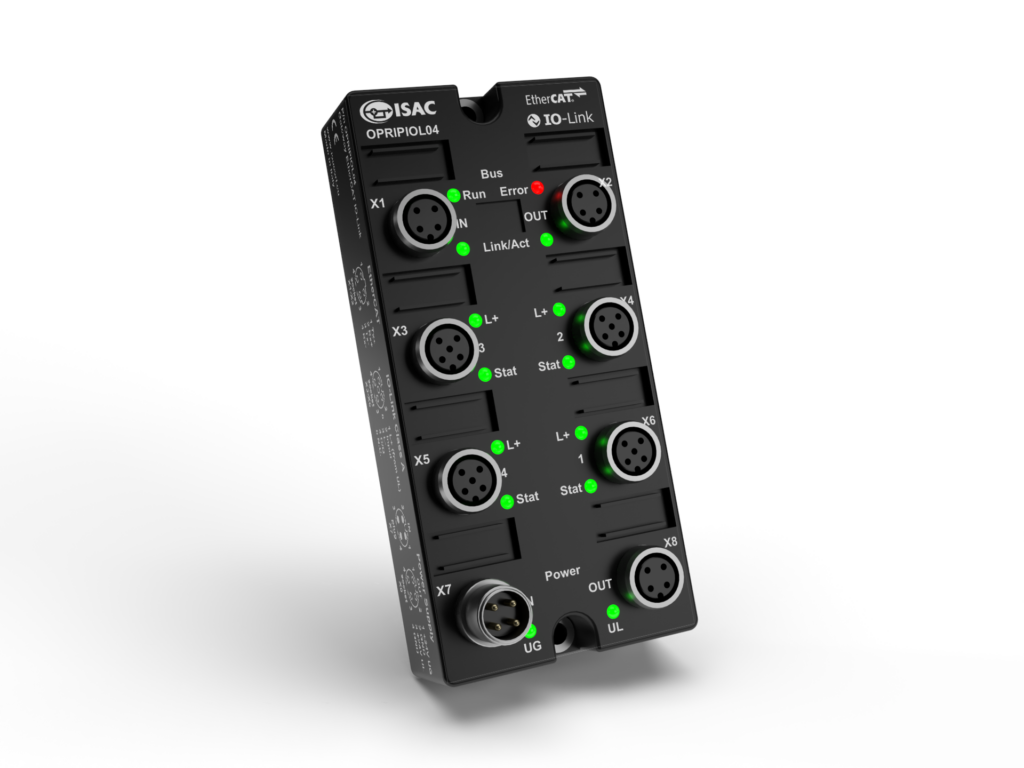
OPRIPIOL04
Gateway IP67 tra la rete EtherCAT e i dispositivi IO-Link.